
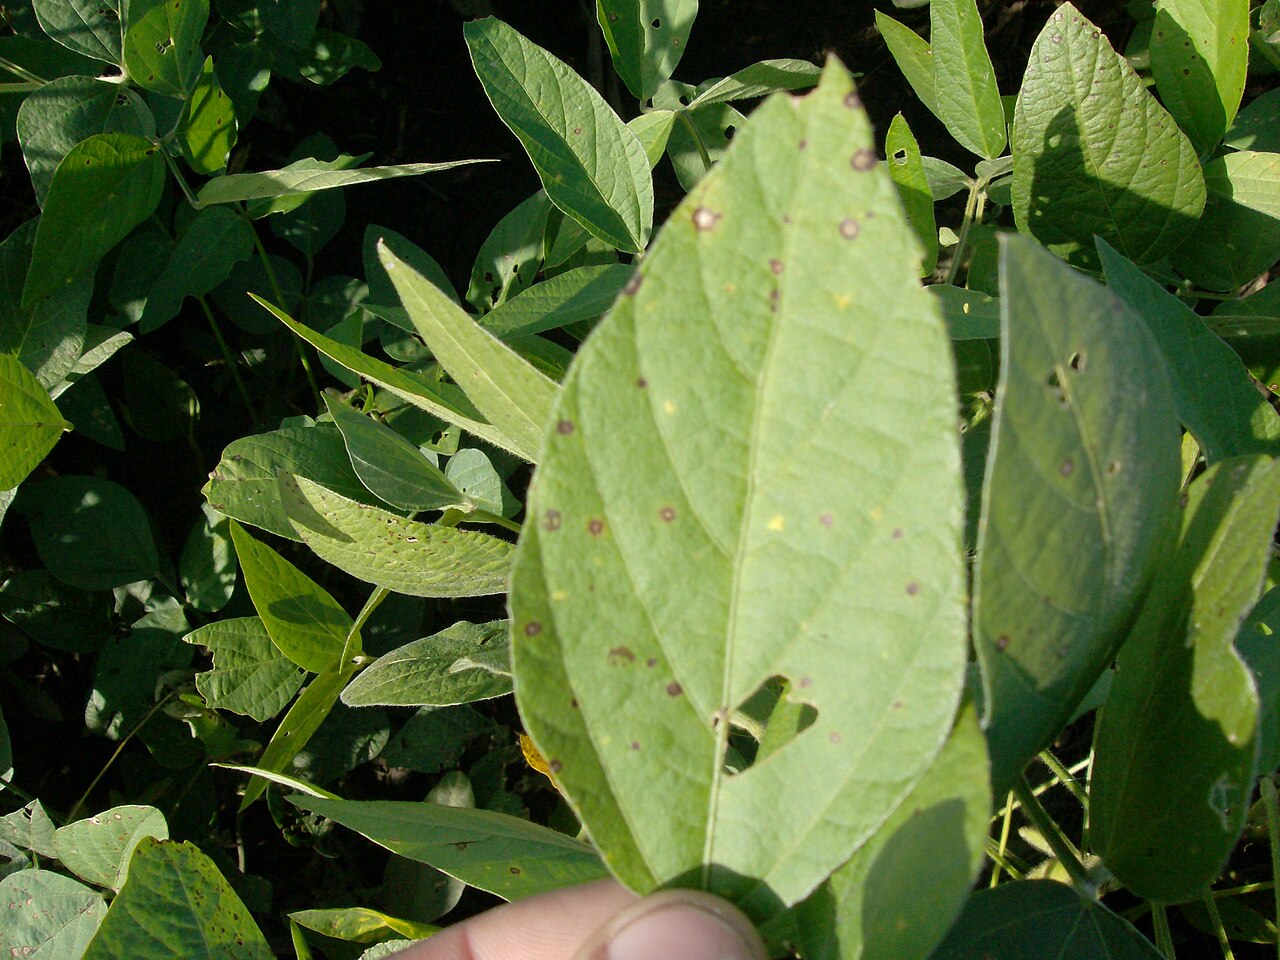
ড্রোনের ক্যামেরা পাতার নিচের দিক যথেষ্ট দেখতে না পারায় চার চাকার ব্যাটারিচালিত একটি মাটির রোবট বানিয়েছেন যুক্তরাষ্ট্রের সাউদার্ন ইলিনয় ইউনিভার্সিটি কার্বনডেলের প্রকৌশলীরা, যাতে চোখে পড়ার আগেই সয়াবিনের রোগ ধরা যায়; খবরটি দিয়েছে গ্লোবাল এগ্রিকালচার। ইলিনয় সয়াবিন সেন্টারের অর্থায়নে প্রকল্পটির লক্ষ্য ফ্রগআই লিফ স্পট, একটি ছত্রাকজনিত রোগ যা ছড়িয়ে পড়লে সয়াবিনের ফলন ৬০ থেকে ৭০ শতাংশ কমাতে পারে।
কাজের নেতৃত্বে আছেন বিশ্ববিদ্যালয়ের প্রিসিশন এগ্রিকালচারের সহকারী অধ্যাপক বিলি রাম; রোবটটি তৈরি ও চালান ডক্টরাল শিক্ষার্থী স্যামুয়েল সিং। সয়াবিনের অনেক ছত্রাকজনিত রোগ বছরের পর বছর মাটিতে থেকে যায় এবং ভেজা আবহাওয়ায় আবার জমি আক্রান্ত করে। রামের মতে, পাতার ওপরের দিকে দাগ দেখা দিতে দিতে, যেখানে বেশির ভাগ পর্যবেক্ষণ ও আকাশ থেকে ছবি তোলা হয়, দেরিতে ছত্রাকনাশক দিলে তেমন কাজ হয় না।
দলটি প্রথমে হাইপারস্পেকট্রাল ও মাল্টিস্পেকট্রাল ক্যামেরাযুক্ত ড্রোন উড়িয়ে পরীক্ষামূলক প্লটে রোগের মানচিত্র তৈরির চেষ্টা করে। ফসলের খুব কাছে উড়েও ড্রোন পাতার নিচের দিক ও নিচের কাণ্ড দেখতে পারেনি, যেখানে ফ্রগআইয়ের দাগ প্রায়ই প্রথম দেখা দেয়; তাই ওপর থেকে স্পষ্ট হওয়ার আগে রোগ ধরা যায়নি।
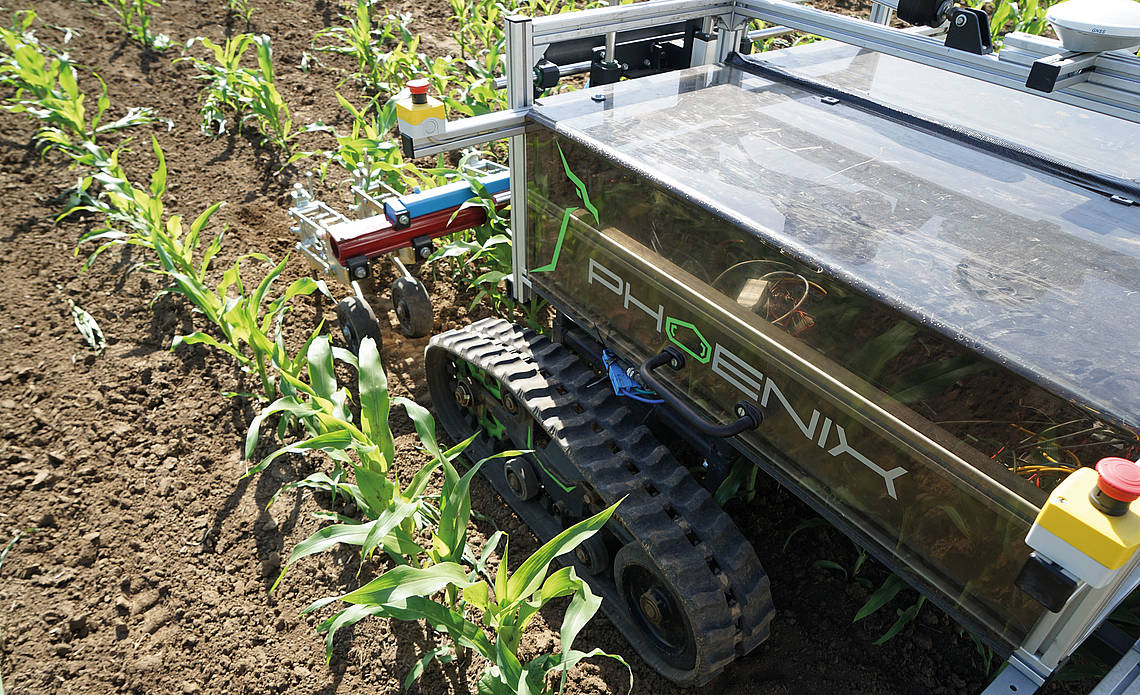
রোবটটি জিপিএসে চলে এবং জমির মানচিত্র দিলে নিজেই ফসলের সারি ধরে এগোয়। এতে কয়েকটি ক্যামেরা আছে, যা গাছের ওপরের ও নিচের দিক দুটিই দেখে। রাম বলেন, এই ধাপটি কৃষিতাত্ত্বিক নয়, মূলত প্রকৌশলের সমস্যা: আগে ক্যামেরার অবস্থান, চলাচল ও তথ্য সংগ্রহ ঠিক করতে হবে। সিং জানান, লক্ষ্য এমন মানচিত্র তৈরি করা, যা কৃষককে ঠিক কোথায় রোগের চাপ বাড়ছে তা দেখাবে।
রোবটের যন্ত্রাংশ, ক্যামেরার বিন্যাস ও স্বয়ংক্রিয় চলাচল তৈরি হয়ে মাঠে কাজ করছে, কিন্তু ছবি দেখে রোগের ধরন ও তীব্রতা চিনবে যে কৃত্রিম বুদ্ধিমত্তা (এআই) মডেল, তা এখনো তৈরি বা পরীক্ষা হয়নি; তাই নির্ভুলতা বা কত আগে রোগ ধরা যাবে, সে তথ্য এখনো নেই।
ছবি: Maggilautaro / উইকিমিডিয়া কমন্স (পাবলিক ডোমেইন)
সূত্র: গ্লোবাল এগ্রিকালচার
মন্তব্য
(০)