
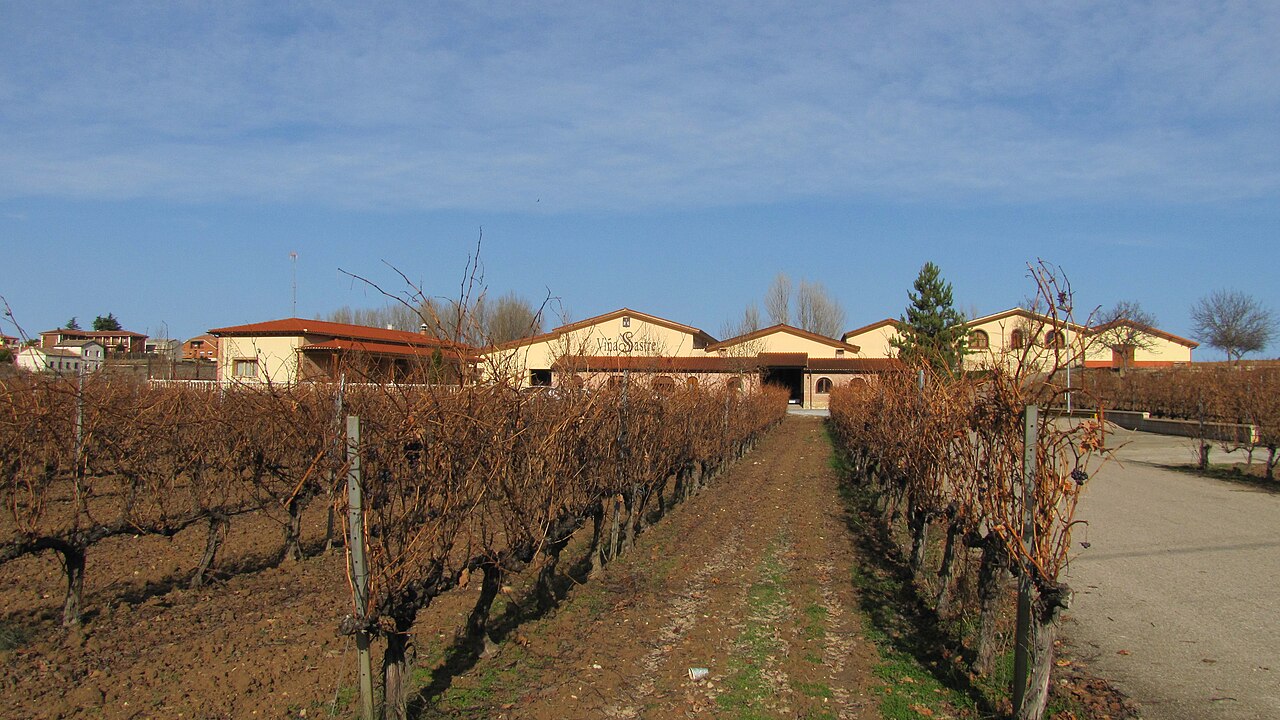
স্পেনের আঙুরখেত ও বেরি খামারে হাঁটতে শুরু করেছে অ্যাগ্রহাউন্ড (Agrhound) নামের চার পায়ের একটি রোবট। কৃষিতে সাধারণত চাকার রোবট ব্যবহৃত হয়; কিন্তু খুব ঢালু বা অসমান জমিতে পা-ওয়ালা যন্ত্র ফসল পর্যবেক্ষণ করতে পারে কি না, তা যাচাই করছে একটি গবেষণা প্রকল্প।
প্রকল্পের নেতৃত্বে স্পেনের এক্সত্রেমাদুরার জাতীয় কৃষি-খাদ্য প্রযুক্তি কেন্দ্র সিটিএইএক্স (CTAEX)। সঙ্গে আছে মদ উৎপাদক বোদেগাস ফামিলিয়ারেস মাতাররোমেরা, বেরি চাষি সোশ্যাল বেরিজ ৪.০ এবং প্রযুক্তি অংশীদার স্পেকট্রালজিও, সলটেল ও ফুন্দাসিওন প্রদতি। স্পেন ও ইউরোপের সরকারি অর্থায়নে প্রকল্পটি চলবে ২০২৯ সালের শুরু পর্যন্ত।
রোবটটিতে ক্যামেরা ও সেন্সর বসানো। প্রতিটি পা আলাদাভাবে ফেলতে পারে বলে ঢাল, আলগা মাটি আর আঙুরখেতের সরু, এলোমেলো সারি সে পার হতে পারে, যেখানে চাকা বা চেইনের যন্ত্র আটকে যায়। সারির ফাঁকে হাঁটার সময় তার সংগৃহীত তথ্য যায় কৃত্রিম বুদ্ধিমত্তার মডেলে, যা গাছের সতেজতা, শারীরবৃত্তীয় অবস্থা ও সম্ভাব্য ফলন অনুমান করতে প্রশিক্ষিত।
প্রথম মাঠ-পরীক্ষা চলছে দুই রকম পরিবেশে: রিবেরা দেল দুয়েরো অঞ্চলে মাতাররোমেরার ঢালু, ধাপে ধাপে সাজানো খামারে টেম্প্রানিও জাতের আঙুরলতার মধ্যে, আর দক্ষিণ স্পেনের উয়েলভায় সোশ্যাল বেরিজের খামারে প্লাস্টিকে ঢাকা লম্বা ম্যাক্রোটানেলে চাষ হওয়া ব্ল্যাকবেরির মধ্যে।
প্রকল্পপ্রধান লুইস মুনিওস (Luis Muñoz) বলেন, শিল্প-পরিদর্শনে পা-ওয়ালা রোবট যে নির্ভরযোগ্যতা দেখিয়েছে, তা কৃষিতে আনাই লক্ষ্য। পরীক্ষা সবে শুরু হয়েছে বলে কার্যকারিতার কোনো তথ্য এখনো প্রকাশ হয়নি; এই ধাপে দেখা হবে ভেজা মাটি আর সরু বাঁকসহ পুরো এক মৌসুম রোবটটি আসল সারি ও টানেলের বেড পাড়ি দিতে পারে কি না।
প্রতিটি পায়ে আলাদা মোটর ও ভারসাম্য নিয়ন্ত্রণ লাগে বলে পা-ওয়ালা রোবট বানানো ও রক্ষণাবেক্ষণে খরচ বেশি, ব্যাটারিও সাধারণত কম টেকে। পরের ধাপে ফল কতটা পেকেছে তা সঙ্গে সঙ্গে মানচিত্রে দেখাতে স্পেকট্রাল ক্যামেরা আর পরে গবেষণাগারের জন্য গাছ বা ফলের নমুনা তুলতে রোবটিক হাত যোগ হওয়ার কথা। তাহলে শ্রমিক না হেঁটেই একটি যন্ত্র চাপ বা রোগ চিহ্নিত করা, পাকার মাত্রা অনুমান ও নমুনা সংগ্রহ করতে পারবে।
ছবি: Pravdaverita (vineyards in Ribera del Duero) / উইকিমিডিয়া কমন্স (CC BY 3.0)
সূত্র: Global Agriculture
মন্তব্য
(০)